


|
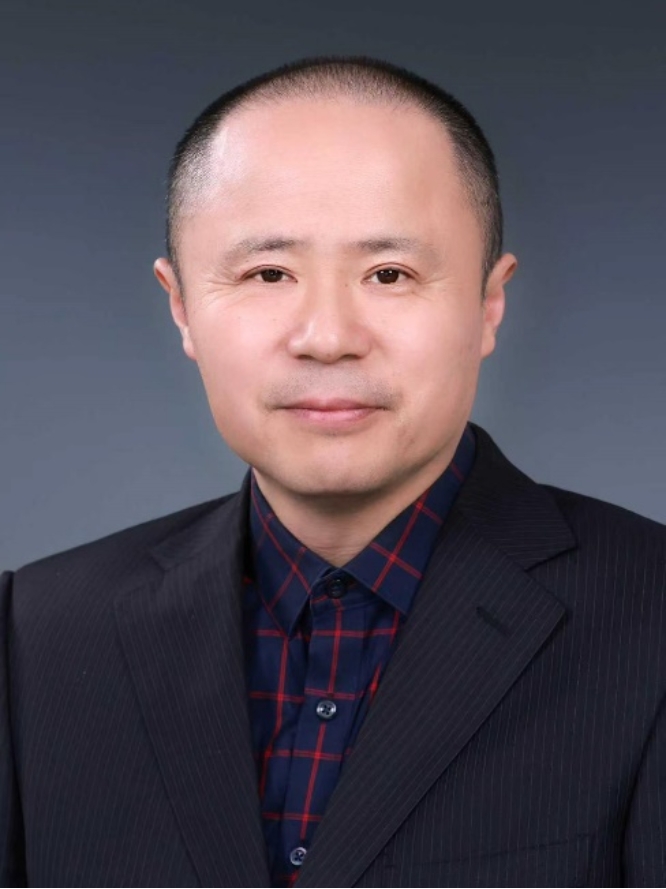
姓名:李天剑 副教授,硕士生导师 智能机器人研究所常务副所长 电子邮箱:philip6907@163.com 办公地址:北京信息科技大学沙河校区工学楼B502 |
所在系部及研究方向
所在系部:机器人工程系
研究方向:智能机器人,机器视觉,嵌入式控制,具身智能
工作履历及教育背景
2004年2月–今:北京信息科技大学机电工程学院,副教授
1999年5月–2004年1月:研华中国有限公司,研发部
1994年9月–1997年9月:北京理工大学大学车辆工程专业博士学位
1991年9月–1994年8月:湘潭大学流变力学专业硕士学位
1987年9月–1991年8月:湘潭大学机械制造专业学士学位
承担教学任务
本科生课程:《单片机原理及应用》、《机器人技术》、《传感器与调理电路》
研究生课程:《机器人感知与控制》
承担科研项目
1. 基于立体视觉与多信息融合的家庭智能移动平台研究,北京市教委项目,2006,10万元;
2. 智能排水管道检测软件系统,2008年,200万元;
3. 布式硬度检测软件系统,2013年,100万元;
4. 基于实时定位导航技术的仓储货物拣选机器人研发与示范应用,Z171100000817006,北京市科技计划课题,2017年,400万,参与
5. 机械臂视觉系统研发,2021年,15.8万元,参与;
6. 机器人视觉系统开发,2024年,20万元,参与;
7. 智能移动机器人感知与导航系统开发,2025年,15万元。
主要科研成果
1. ZL201910767593.7, CN201910767593.7,一种筒子纱纱杆定位检测机器人及方法2019-08-20,专利授权;
2. ZL201910767686.X ,CN201910767686.X,一种筒子纱纱杆定位视觉检测方法,2019-08-20,专利授权 ;
3. ZL201711341489.9 ,201711341489.9, 一种基于视觉的无人驾驶叉车导航系统及其定位导航方法,2017-12-14, 专利授权;
4. ZL201711342578.5 ,201711342578.5, 一种托盘纸箱垛型实时检测方法2017-12-14, 专利授权 ;
5. ZL201310629662.0, 一种管道视频检测的自动光源系统2013-11-29 ,专利授权;
6. 201210343246.x ,管道检测机器人,2013-10-03, 专利授权;
7. 2013 1 0037305.5,小型管道机器人视觉检测系统,2013-01-30,专利授权 ;
8. 201010199641.6,轮式移动管道机器人,2010-06-08, 专利授权;
9. 强制性国家标准:农林拖拉机和机械,拖拉机与机具间的摄像头接口, 第1部分:模拟摄像头接口,GB/T 43907.1,,参与,国家市场监督管理总局、国家标准化管理委员会;
10. 软件著作权:2022SR1353304,六自由度机械臂插拔软件1.0,
2022-09-13;
11. 软件著作权: 2022SR0087478, RobVis机械臂抓取定位视觉系统,2022-01-13;
12. 软件著作权:2012SR016859,管壁缺陷自动测量系统v1.0,
2010-10-20;
13. 软件著作权: 2012SR016499,布氏硬度图像自动测量软件,
2009-10-20。