


|
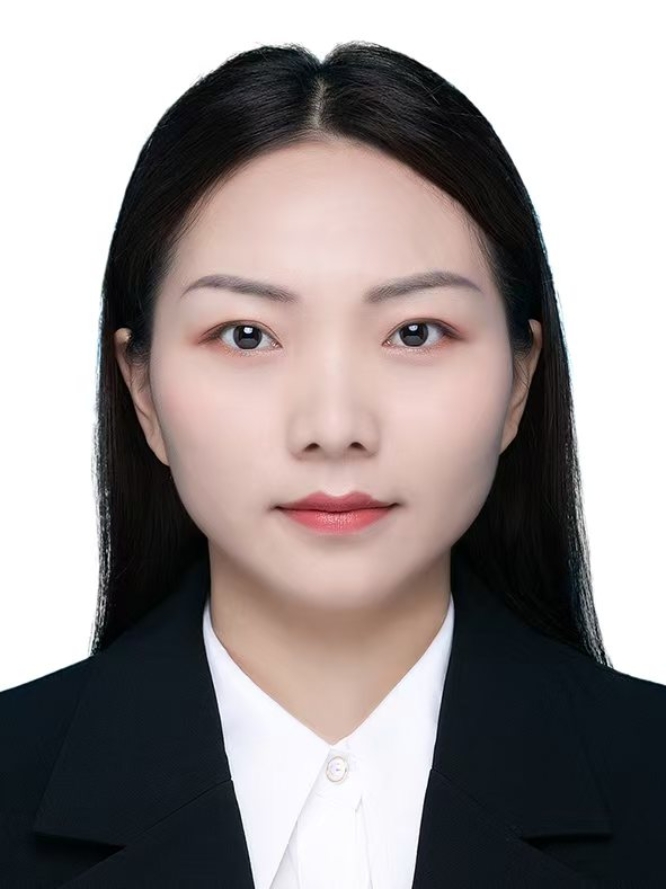
姓名:杨会 副教授,硕士生导师 电子邮箱: hyang@bistu.edu.cn 办公地址:北京信息科技大学沙河校区工学楼B504 |
所在系部及研究方向
所在系部:机械工程及自动化系
研究方向:智能机械设计与机器人技术,机器人设计及应用
工作履历及教育背景
2023年1月–至今:北京信息科技大学机电工程学院,副教授
2021年9月–2022年12月:北京信息科技大学机电工程学院,讲师
2015年9月–2021年4月:北京交通大学机械工程专业博士学位
2014年9月–2015年7月:北京交通大学机械设计及理论(硕博连读硕士阶段)
2010年9月–2014年6月:沈阳理工大学机械设计制造及其自动化专业学士学位
承担教学任务
本科生课程:《机械原理》、《机械系统设计学》、《机械原理课程设计A》、《机械设计课程设计A》、《科技前沿与创新创业讲座》
承担科研项目
1. 企业横向项目,基于多传感器融合的混联机器人自动化集成平台开发,6.2万,主持,在研;
2. 北京市教委科技一般项目,大型航天器隔热层灌注机器人机构尺寸误差与结构变形的系统建模方法研究,15万,主持,结题;
3. 企业横向项目,模拟减震式矿山高压防爆交流输出电抗器结构设计与开发,15万,主持,结题;
4. 事业单位委托项目,模拟平台传动结构选型计算与复算校核,4万,主持,结题;
主要科研成果
一、论文发表(仅第一作者)
1. Hui Yang, Long Bai, Zhouxiang Jiang, Xiangyun Li, and Zhongjie Long. Comparison of Error Modeling between Inverse Kinematics and Product of Exponentials Methods for 5-DOF Hybrid Perfusion Manipulator[J]. Mechanical Sciences, 2026. (SCI, Accepted)
2. Hui Yang, Wen Shi, Zhongjie Long, and Zhouxiang Jiang. Structural Design and Analysis of Multi-Directional Foot Mobile Robot[J]. Applied Sciences, 2024, 14(15): 1-24.(SCI)
3. Hui Yang, Hairong Fang, Yuefa Fang, and Xiangyun Li. Dimensional Synthesis of a Novel 5-DOF Reconfigurable Hybrid Perfusion Manipulator for Large-scale Spherical Honeycomb Perfusion[J]. Frontiers of Mechanical Engineering, 2021, 16(1): 46-60.(SCI)
4. Hui Yang, Hairong Fang, Xiangyun Li, and Yuefa Fang. Workspace Augmentation for the Large-scale Spherical Honeycombs Perfusion Using a Novel 5-DOF Reconfigurable Manipulator[J]. Journal of Mechanisms and
Robotics, 2020, 12(6): 0-064501.(SCI)
5. Hui Yang, Hairong Fang, Yuefa Fang, and Haibo Qu. Kinematics Performance and Dynamics Analysis of a Novel Parallel Perfusion Manipulator with Passive Link[J]. Mathematical Problems in Engineering, 2018, 2018:0-6768947.(SCI)
6. Hui Yang, Hairong Fang, and Yuefa Fang. Dynamics Analysis and Simulation of a Novel Parallel Perfusion Robot[J]. Journal of Central South University (Science and Technology), 2019, 50(9): 2118-2127.(EI)
7. Hui Yang, Hairong Fang, Dian Li, and Yuefa Fang. Kinematics Analysis and Multi-objective Optimization of a Novel Parallel Perfusion Robot[J]. Journal of Beijing University of Aeronautics and Astronautics, 2018, 44(3): 568-575.(EI)
8. Hui Yang, Hairong Fang, Qiaode Jeffrey Ge, and Yuefa Fang. On the Kinematic Performance of a Novel 5-DOF Reconfigurable Hybrid Manipulator with Ultra Large Workspace for Automatic Perfusion of a Large-scale Spherical Honeycomb Structure[C]. ASME 2019 IDETC, Anaheim, CA, US, August 18-21, 2019.(EI)
二、专利申请
1. 杨会, 房海蓉, 方跃法. 一种具有可重构调节装置的新型五自由度混联机构, 2018-6-6, 中国, ZL 201810575480.2.
2. 房海蓉, 朱通, 杨会, 张海强, 姜丙山. 一种具有可重构特性的大行程五自由度混联机床, 2020-08-11, 中国, ZL 201910302158.7.
奖励与荣誉
1. 2024年7月 主讲的《机械原理》课程教案获北京高校优质本科教案;
2. 2023年3月 主讲的《机械原理》课程入选北京信息科技大学首批课思政微视频优秀教学案例库。