


|
姓名:刘相权 副教授,硕士生导师 系主任兼教研室主任 电子邮箱: 18600023925@163.com 办公地址:北京信息科技大学 沙河校区工学楼B502 |
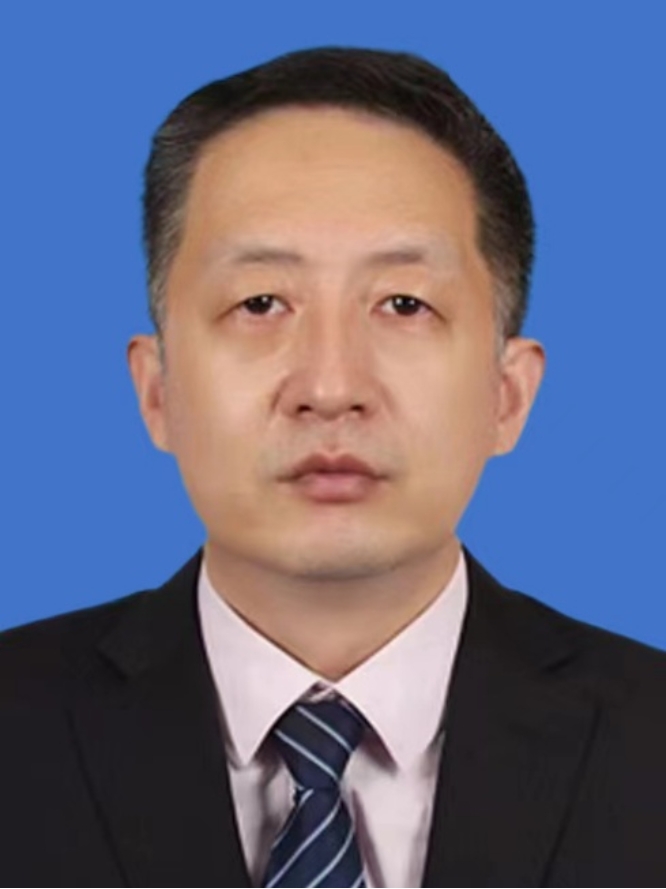
所在系部及研究方向
所在系部:机器人工程系
研究方向:机器人机构设计,机器人控制
工作履历及教育背景
2009年09月–2026年05月:北京信息科技大学机电工学院,副教授
2005年09月–2009年07月:北京航空航天大学机械设计及理论专业博士学位
2002年09月–2005年07月:北京信息科技大学机械设计及理论专业硕士学位
1992年09月–1996年07月:合肥工业大学农业机械专业学士学位
承担教学任务
本科生课程:《机械设计基础》、《机器人技术基础》、《机器人操作系统及应用》等
研究生课程:《机器人学与仿真》
承担科研项目
1. 电力除冰机器人关键技术研究,横向课题,2025年-至今,主持,在研
2. GHJ-D型平行滚焊机全自动控制程序设计,横向课题,2022年-至今,主持,在研
3. 基于多关节协同优化的人形机器人本体开发,学校科技成果转化培育项目,主持,已结题
4. 仓储货物拣选机器人智能调度与协同作业关键技术研究,校信息+项目,主持,已结题
4. 耐火砖自动化生产线关键技术开发,横向课题,主持,已结题
5. 空地人立体化消防协同作战系统研发与应用,市科委项目,参与,已结题
主要科研成果
1. 机器人操作系统(ROS2)入门与实践[M].北京:机械工业出版社,2024,第1作者
2. CoppeliaSim在机器人仿真中的应用实例[M].北京:北京邮电大学出版社,2023,第1作者
3. 机器人操作系统(ROS)及仿真应用[M].北京:机械工业出版社,2022,第1作者
4. 基于Web全栈技术的移动机器人实时测控系统研究[J],计算机应用与软件,2025年第5期
5. 基于U-Net的工件轮廓提取方法的研究[J],组合机床与自动化加工技术,2025年第4期
6. 基于模糊自适应PID的机器人视觉伺服控制算法研究[J],制造业自动化,2024年第6期
7. 面向穴位按摩机械臂的阻抗控制算法研究[J],浙江工业大学学报
,2024年第6期
8. 七轴机械臂避奇异轨迹规划[J],浙江工业大学学报, 2023年第12期
9. 面向目标空间高灵活性的协作机器人尺寸优化[J],机械传动, 2022年第9期
10. 基于虚拟环境的拣选机器人设计和仿真实现[J],北京信息科技大学学报,2021年第3期
奖励与荣誉
1. 2025年获北京信息科技大学教育教学成果一等奖1项(排名第1)
2. 2022年度获评校级优秀班主任
3. 2022年荣获机电工程学院“教学标兵”称号
4. 2021年北京市教育教学成果一等奖1项(排名第6)
5. 2021年获北京信息科技大学教育教学成果特等奖1项(排名第6)
6. 2017年获评校级优秀共产党员
参加学术团体
1. 北京市高等教育学会机械原理研究会会员
2. 信息技术新工科产学研联盟机器人专业工作委员会委员